4NEC2 MCP Server
把 4NEC2 自带的 NEC-2 引擎包装成 MCP server,
让 DeepSeek Harness(DSH)或任意 MCP 客户端用自然语言驱动天线建模与仿真:
建 Yagi 模型、算阻抗/SWR/增益/前后比、扫频、读 .out 文件、按目标做几何优化。
- 传输方式:
stdio(DSH 等客户端拉起的默认方式)与streamable-http - 10 个工具,全部返回 JSON(错误统一为
{"status": "error", "error": "..."}) - 除数值结果外还能直接出图:极坐标方向图、3-D 波瓣、SWR/增益/阻抗/Smith 圆图扫频面板(PNG)
- 引擎是交互式 exe,server 内部已用临时目录 +
input.inp / output.out正确驱动,并屏蔽黑窗 - 不修改 4NEC2 的安装文件;
--4nec2-dir可指向任意 4NEC2 安装目录 - 设计新天线前请先和用户确认需求(馈电拓扑、振子直径、尺寸约束等):docs/设计需求清单.md
🏆 成果展示:10 / 15 / 20 m 三波段单 boom 八木
用本项目的工具从零设计并优化出来的一套三波段嵌套八木(10 m 3 单元、15/20 m 各 2 单元,每个波段独立 50 Ω 馈电 + 天线开关;三个激励振子并联到同一巴伦的拓扑实测失配,见 §3): 带内 SWR ≤ 1.8、增益 5.7–7.0 dBi、效率 99.7 %,附带几何图、驻波/效率曲线、方向图与架高对比。
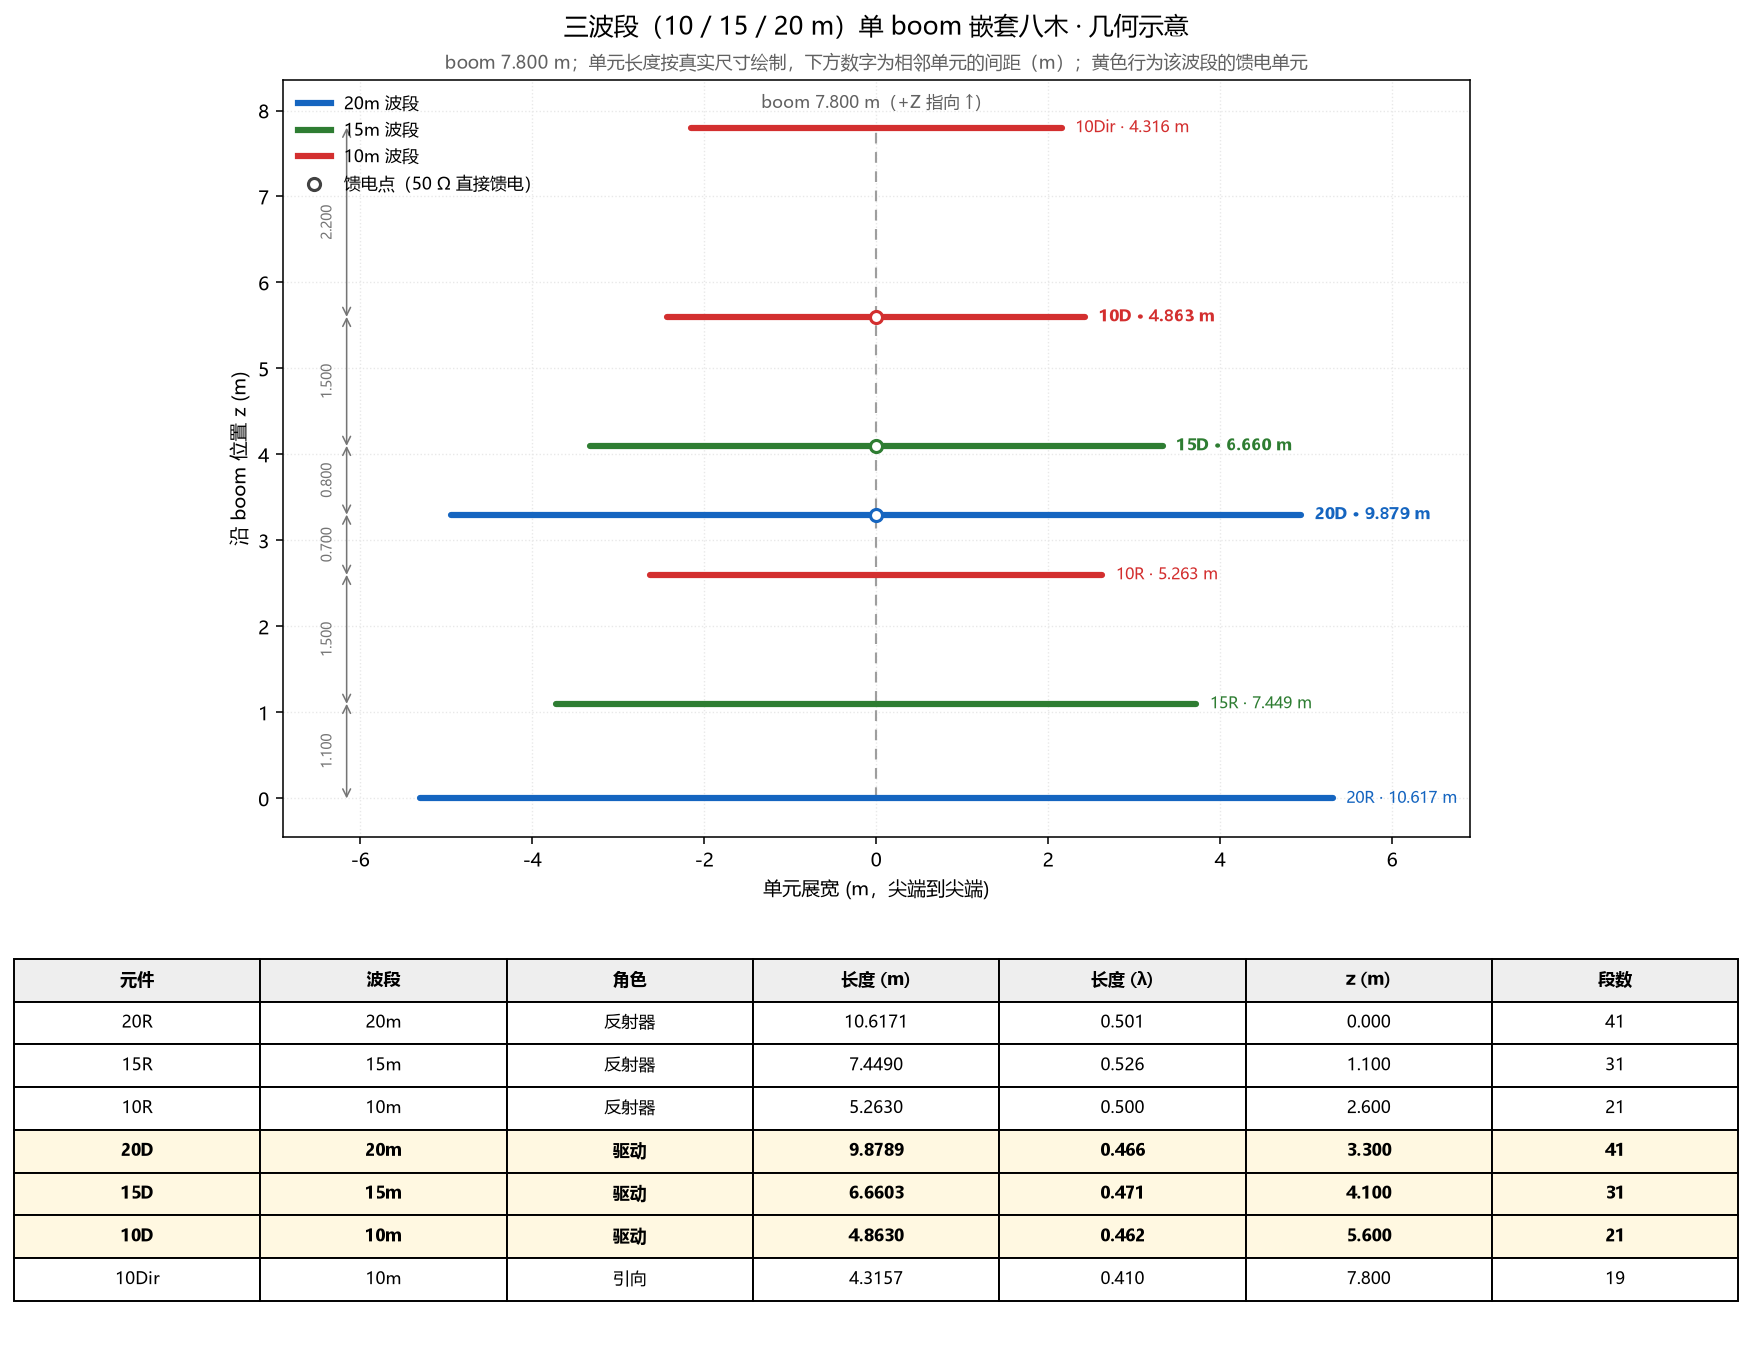
| 波段 | 中心 SWR | 增益 | 前后比 | 效率 |
|---|---|---|---|---|
| 10 m | 1.256 | 7.00 dBi | 17.6 dB | 99.82 % |
| 15 m | 1.192 | 5.74 dBi | 11.9 dB | 99.75 % |
| 20 m | 1.042 | 6.29 dBi | 11.3 dB | 99.69 % |
→ 完整成果页 docs/showcase-triband.md · 工程细节 designs/triband_10_15_20
🆕 同一套工具的第二种馈电拓扑:三个激励振子并联到一个巴伦
上面那套是「三路独立馈电 + 天线开关」。如果想按常见的「三个驱动单元直接并联、单巴伦 50 Ω」来做,
本项目也把这种拓扑建了模(Design.parallel_deck())并按该拓扑重新调优过,三个波段全段 SWR < 1.9:
| 波段 | SWR 范围 | 中心增益 | 前后比 |
|---|---|---|---|
| 10 m(28.0–29.7) | 1.35–1.89 | 7.86 dBi | 10.5–12.0 dB |
| 15 m(21.0–21.45) | 1.54–1.89 | 5.62 dBi | 2.2–5.6 dB |
| 20 m(14.0–14.35) | 1.47–1.87 | 7.44 dBi | 6.1–8.2 dB |
尺寸表、母线做法(两条母线 + 6 根连线 + 单点 EX)、复算与复现命令:
designs/parallel_reference。
典型输出(nec_plot_pattern / nec_plot_sweep 直接返回 PNG 路径)
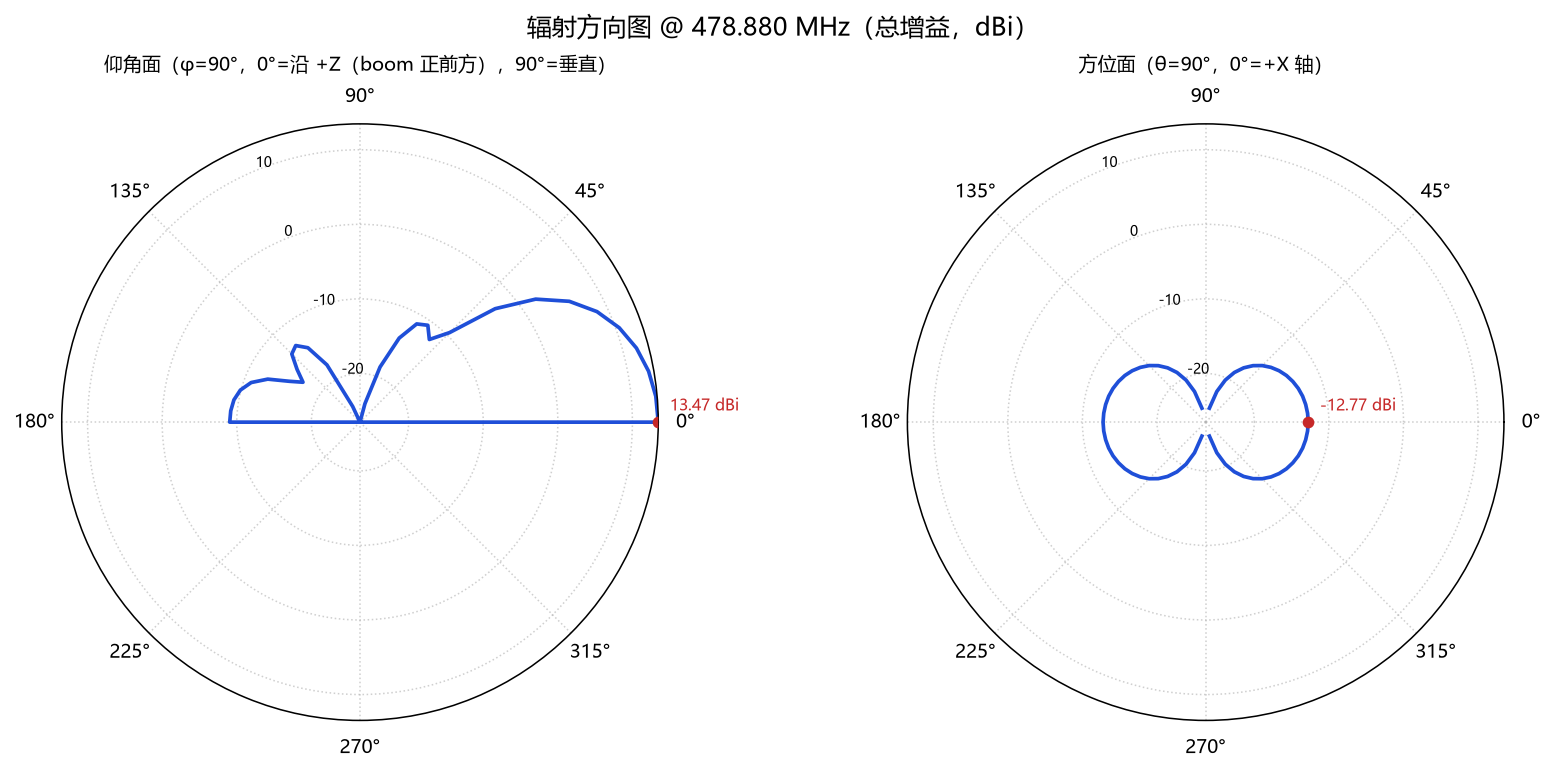
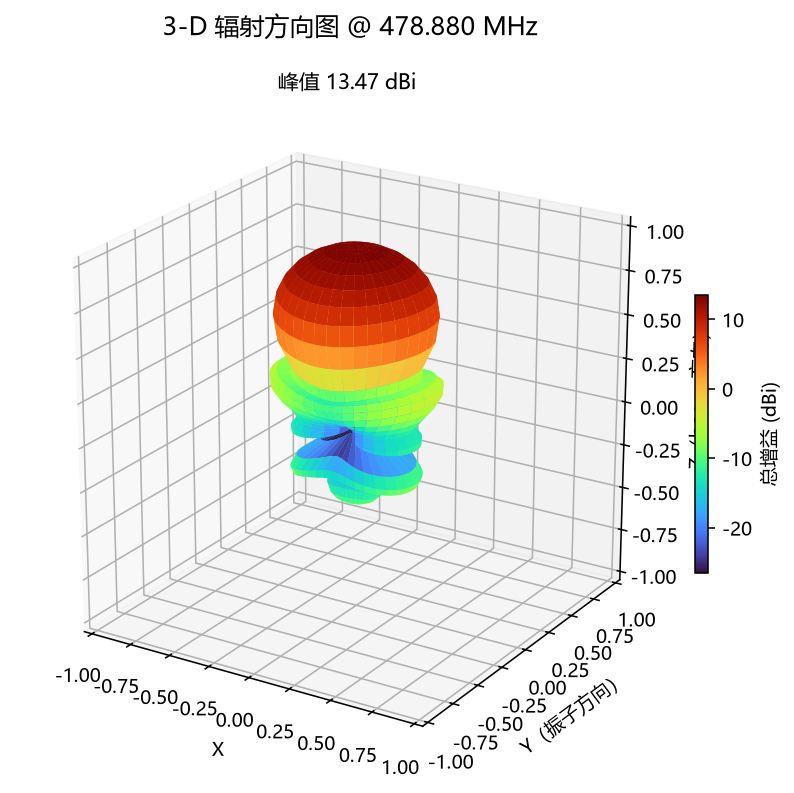
| 极坐标方向图 + 3-D 波瓣(8 元 Yagi @ 478.875 MHz) | |
|---|---|
 |
 |
1. 环境要求
| 项目 | 要求 | 本机实测 |
|---|---|---|
| 操作系统 | Windows(引擎为 Win32 exe) | Windows 10/11 |
| 4NEC2 | 已安装,含 exe\nec2d*.exe |
C:\4nec2,引擎 C:\4nec2\exe\nec2dxs11k.exe |
| Python | 3.10+ | 3.13.13(项目 venv) |
| 依赖 | mcp>=1.28,<2,绘图另需 matplotlib>=3.8(见 requirements.txt) |
mcp 1.28.1 + matplotlib 3.11.2 |
| PowerShell | Windows PowerShell 5.1 即可(无需 pwsh 7) | 5.1.26100 |
4NEC2 不在默认目录时,用 NEC4NEC_DIR 环境变量或 --4nec2-dir 指定,例如 D:\4nec2。
引擎也可用 NEC2_ENGINE 指定具体 exe。
2. 目录结构
C:\4nec2-mcp-server
├─ mcp_4nec2_server.py       # MCP server 入口(FastMCP,10 个工具 + CLI 参数)
├─ nec2core\                 # 与 MCP 无关的核心库,可单独 import 使用
│  ├─ engine.py              #   发现引擎、校验/清洗 deck、以临时目录驱动引擎
│  ├─ model.py               #   .nec 卡片解析、SY 符号求值、改频
│  ├─ output.py              #   .out 解析(FREQUENCY 分块、阻抗、方向图、功率)
│  ├─ metrics.py             #   SWR/回波损耗/增益/前后比/切面统计
│  ├─ yagi.py                #   YagiDesign → NEC deck 生成
│  ├─ plots.py               #   matplotlib 出图:极坐标/3-D 方向图、扫频面板
│  └─ optimize.py            #   坐标下降优化(SY 符号或 element_length 等变量)
├─ scripts\
│  ├─ install.ps1            # 一键安装:venv + 依赖 + 启动器 + 打印 DSH 条目
│  ├─ start-stdio.bat        # 用绝对路径拉起 stdio 版(install.ps1 生成)
│  ├─ start-http.bat         # 用绝对路径拉起 HTTP 版(install.ps1 生成)
│  ├─ check-tools.py         # MCP 握手自检:列出/调用工具
│  ├─ design_triband.py      # 三波段八木:生成/评估/优化 NEC deck + 几何图
│  ├─ ground_study.py        # 自由空间 vs 真实地面(5/8/10 m)仰角方向图对比
│  └─ check-links.py         # 检查所有 Markdown 相对链接/图片是否存在
├─ docs\
│  ├─ DSH-接入说明.md         # 接入 DeepSeek Harness 的完整步骤
│  ├─ 设计需求清单.md         # 设计天线前必须先向用户确认的需求 checklist
│  ├─ showcase-triband.md    # 成果展示:三波段八木(指标 + 全部图)
│  └─ images\                # README / 展示页引用的示例图
├─ dsh\cordis.mcp-nec2.yml   # 可直接插入的 DSH 配置条目(参考副本)
├─ designs\                  # 示例天线工程(含 NEC deck、几何图、仿真结果)
│  ├─ triband_10_15_20\      # 三路独立馈电 + 开关的三波段八木
│  └─ parallel_reference\    # 三驱动并联到单巴伦的三波段八木
├─ tests\                    # pytest 用例与夹具(.nec / .out)
├─ plots\                    # nec_plot_* 默认输出目录(生成物,已 gitignore)
├─ pytest.ini                # engine / server 集成测试标记
├─ requirements.txt
└─ .gitignore
3. 快速开始
3.1 一键安装(推荐)
cd C:\4nec2-mcp-server
powershell -NoProfile -ExecutionPolicy Bypass -File scripts\install.ps1
脚本会依次:检查项目与 4NEC2 → 复用/创建 .venv → pip install -r requirements.txt →
python mcp_4nec2_server.py --version 冒烟 → 生成 scripts\start-stdio.bat 与 scripts\start-http.bat(绝对路径)
→ 打印 DSH 配置条目。
默认只打印 DSH 条目,不改任何 DSH 配置。 确认要写入时:
powershell -NoProfile -ExecutionPolicy Bypass -File scripts\install.ps1 -ApplyDsh
-ApplyDsh 会:备份为 cordis.patch.yml.bak-yyyyMMdd-HHmmss → 幂等检查(已存在 id: mcp-nec2 /
mcp-4nec2 或 serverName: nec2 则跳过)→ 以 UTF-8 无 BOM、沿用原文件换行风格追加条目。
常用参数:
| 参数 | 作用 |
|---|---|
-Nec2Dir D:\4nec2 |
指定 4NEC2 目录(默认 NEC4NEC_DIR 或 C:\4nec2) |
-ProjectDir <dir> |
项目根目录(默认取 install.ps1 的上级目录,即脚本所在仓库) |
-ProfileDir <dir> |
指定 DSH 配置目录(默认 %USERPROFILE%\.dsh\profiles\desktop) |
-PythonExe <path> |
指定用于建 venv 的基础 Python |
-HttpHost / -HttpPort |
写入 start-http.bat 的监听地址/端口(默认 127.0.0.1 / 8765) |
-SkipPip / -SkipEngineCheck |
跳过装依赖 / 跳过引擎存在性检查 |
-Force |
旧 venv 改名 .venv.bak-<时间戳> 后重建(不删除) |
-DryRun |
只检查与打印,不做任何写操作 |
-ApplyDsh |
真正写入 cordis.patch.yml |
-NoDsh |
完全不涉及 DSH 配置 |
-Utf8Console |
控制台中文乱码时尝试切 UTF-8 输出 |
3.2 手动安装
cd C:\4nec2-mcp-server
python -m venv .venv
.\.venv\Scripts\python.exe -m pip install -r requirements.txt
.\.venv\Scripts\python.exe mcp_4nec2_server.py --version    # 期望输出: 2.1.0
3.3 自检(不经过 DSH)
# 启动 server、握手、列出 10 个工具
.\.venv\Scripts\python.exe scripts\check-tools.py

# 顺便调用一个工具(--arg 每个参数写一项,PowerShell 5.1 下最稳)
.\.venv\Scripts\python.exe scripts\check-tools.py --call nec_list_engines
.\.venv\Scripts\python.exe scripts\check-tools.py --call nec_run --arg path=478MHz_8El_Yagi.nec --arg freq_mhz=478.875

# 在清单之后追加 serverInfo 与全部工具的 JSON schema
.\.venv\Scripts\python.exe scripts\check-tools.py --json
check-tools.py 支持 --nec2-dir <dir>(默认 C:\4nec2);工具返回 isError 时脚本以退出码 1 结束。
参数也可以用 --args '<JSON>' 一次性传入,但 Windows PowerShell 5.1 会在传给原生 exe 前吃掉 JSON 里的双引号,
所以要给 --args 时请用 pwsh 7,或改用可重复的 --arg name=value(值能按 JSON 解析就按 JSON,否则当字符串)。
输出里夹带的 Processing request of type ListToolsRequest 是 MCP server 写到 stderr 的日志,
在 PowerShell 中会显示成红色 NativeCommandError,属正常现象,不影响结论。
3.4 接入 DSH(三步)
- 备份:
Copy-Item $env:USERPROFILE\.dsh\profiles\desktop\cordis.patch.yml "$env:USERPROFILE\.dsh\profiles\desktop\cordis.patch.yml.bak-manual"(install.ps1 -ApplyDsh会自动备份)。 - 追加条目:把 dsh/cordis.mcp-nec2.yml 里的
- insert:块粘到该文件末尾, 或直接运行scripts\install.ps1 -ApplyDsh让它完成追加(幂等,已有条目会跳过)。 - 生效:保存后 DSH 会原地重载该 MCP 连接,新对话里即可看到
mcp__nec2__*工具;没出现就重启 DSH。
之后在 DSH 里可以直接说(自然语言):
用 mcp__nec2__nec_run 跑 C:\4nec2\models\478MHz_8El_Yagi.nec 的 478.875 MHz,告诉我阻抗、SWR 和增益
或要求它做更复杂的操作:
列出可用引擎,然后用 nec_sweep 扫 470–486 MHz、步进 4,再用 nec_build_yagi 生成 478.9 MHz 的 8 元 Yagi
(默认参数),最后对比前后比
要看图就直接说(工具会把 PNG 路径返回,DSH 会把图贴在对话里):
用 nec_plot_pattern 画 478MHz_8El_Yagi.nec 在 478.875 MHz 的方向图,带 3-D 波瓣
用 nec_plot_sweep 扫 468–492 MHz、步进 1,看看 SWR 和阻抗怎么变
完整步骤、字段含义与回滚方式见 docs/DSH-接入说明.md。
4. 命令行用法
python mcp_4nec2_server.py [--4nec2-dir DIR] [--transport {stdio,streamable-http}]
                           [--host HOST] [--port PORT] [--version]
| 参数 | 默认 | 说明 |
|---|---|---|
--4nec2-dir |
NEC4NEC_DIR 或 C:\4nec2 |
4NEC2 安装目录(其下有 exe\、models\) |
--transport |
stdio |
stdio 供 DSH/MCP 客户端拉起;streamable-http 提供 HTTP 端点 |
--host / --port |
127.0.0.1 / 8765 |
仅 HTTP 传输有效 |
--version |
— | 打印 2.1.0 后退出 |
HTTP 模式:
.\.venv\Scripts\python.exe mcp_4nec2_server.py --transport streamable-http --host 127.0.0.1 --port 8765
端点固定为 http://127.0.0.1:8765/mcp(FastMCP 默认路径 /mcp)。客户端示例(已实测):
import asyncio
from mcp import ClientSession
from mcp.client.streamable_http import streamablehttp_client

async def main():
    async with streamablehttp_client("http://127.0.0.1:8765/mcp") as (r, w, _):
        async with ClientSession(r, w) as s:
            await s.initialize()
            print([t.name for t in (await s.list_tools()).tools])

asyncio.run(main())
scripts\start-http.bat 是可双击/计划任务使用的启动器(绝对路径,MCP_HTTP_HOST / MCP_HTTP_PORT 可覆盖)。
5. 工具参考
所有工具都是同步返回 dict;角度单位是度,增益单位 dBi,阻抗单位 Ω,SWR 以 z0(默认 50 Ω)为基准。
path 可以是绝对路径,也可以是相对 C:\4nec2\models 的文件名。
| 工具 | 用途 | 是否跑引擎 |
|---|---|---|
nec_list_engines |
列出 4NEC2 下可用引擎及首选 | 否 |
nec_list_models |
列出 .nec 模型文件 |
否 |
nec_describe |
解析模型:频率、地网、导线、单元、激励、方向图卡 | 否 |
nec_run |
跑单个 deck,返回阻抗/SWR/增益/前后比 | 是 |
nec_sweep |
扫频(均匀扫频优先单次多频运行) | 是 |
nec_parse_out |
解析已有 .out 文件 |
否 |
nec_build_yagi |
生成 Yagi 模型并(可选)立即仿真 | 可选 |
nec_optimize |
按目标做几何优化(坐标下降) | 是(多次) |
nec_plot_pattern |
出极坐标切面图与(可选)3-D 波瓣 PNG | 是 |
nec_plot_sweep |
出 SWR/增益/阻抗/Smith 四联扫频面板 PNG | 是(多次) |
5.1 nec_list_engines()
无参数。返回 status、nec4nec_dir、preferred(首选 exe 路径)、
engines[](path / name / folder / size_bytes / preferred)。
本机实测首选 C:\4nec2\exe\nec2dxs11k.exe。
5.2 nec_list_models(directory=None, pattern="*.nec", limit=200)
directory 缺省先扫 C:\4nec2\models,再扫 C:\4nec2\necfile。返回 status、count、
files[](path / name / size_bytes / modified)。
5.3 nec_describe(path, include_cards=False)
返回 status、path、comment、frequency_mhz[]、ground、excitation[]、wires[]、elements[]、
total_segments、bounding_box、radiation_patterns、symbols、symbol_count、errors、warnings;
include_cards=True 时附带解析后的卡片列表。
示例(本机模型):
.\.venv\Scripts\python.exe scripts\check-tools.py --call nec_describe --arg path=478MHz_8El_Yagi.nec
实测:478.875 MHz、8 个单元、GN -1(自由空间)、电压源激励在 tag 2。
5.4 nec_run(path=None, deck=None, freq_mhz=None, engine=None, z0=50.0, timeout_s=120.0, save_out_path=None, include_pattern=False)
path 与 deck 二选一;freq_mhz 会先改写模型的 FR 卡;save_out_path 保留原始 NEC 输出(否则用临时文件);
include_pattern=True 时返回每个方向图采样点 pattern[](theta_deg / phi_deg / total_db)。
返回字段:status、engine、duration_s、segments、source、freq_mhz、z_real、z_imag、
z_magnitude、swr、return_loss_db、feed_impedance_ohm、gain_max_db、gain_max_theta_deg、
gain_max_phi_deg、front_gain_db、rear_gain_db、fb_db、polarization、efficiency_percent、
input_power_w、radiated_power_w、cuts[](kind / fixed_deg / peak_gain_db / peak_angle_deg /
samples / rear_gain_db / fb_db),以及 model、frequency_override_mhz、engine_warnings。
实测(C:\4nec2\models\478MHz_8El_Yagi.nec,478.875 MHz,50 Ω):
{
  "freq_mhz": 478.88, "z_real": 17.227, "z_imag": -19.203, "z_magnitude": 25.798,
  "swr": 3.379, "return_loss_db": 5.3, "gain_max_db": 13.47,
  "gain_max_theta_deg": 0.0, "gain_max_phi_deg": 90.0,
  "front_gain_db": 13.47, "rear_gain_db": -9.13, "fb_db": 22.53,
  "polarization": "vertical", "efficiency_percent": 100.0,
  "engine": "nec2dxs11k.exe", "duration_s": 0.086, "status": "ok"
}
一个 8 元 Yagi 峰值在仰角 0°(φ=90°)——这正是它该有的样子:方位面(θ=90°)切面峰值只有 -12.77 dBi, 因为主瓣朝天线轴向而不是水平面。
5.5 nec_sweep(path=None, deck=None, start_mhz=None, stop_mhz=None, step_mhz=1.0, freqs_mhz=None, engine=None, z0=50.0, timeout_s=180.0)
freqs_mhz 优先于 start/stop/step。等间距频点会走"一次多频运行"路径;间距不均匀时对每个频点单独跑引擎。
返回 status、model、points、requested_points、rows[](每条 status / freq_mhz / z_real / z_imag /
swr / gain_max_db / fb_db / efficiency_percent)、best_swr、best_gain、bandwidth_swr2_mhz
(没有 SWR≤2 的点时为 null)。
实现细节:4NEC2 在"一次多频运行"里只为最后一个频点打印第二张方向图(仰角切面),其余频点只有方位切面。 因此服务端先检查每个频点块的方向图是否完整,不完整就自动回退为逐频点运行——增益始终按全部方向图样本取峰, 等间距扫频与逐点
nec_run的结果一致(代价是耗时约为一次多频运行的 N 倍,N 为频点数)。
实测(等间距 470–486 MHz,步进 4;阻抗/SWR 已与逐点 nec_run 核对一致):
{"status":"ok","points":5,"requested_points":5,
 "rows":[{"freq_mhz":470.0,"z_real":15.466,"z_imag":-32.541,"swr":4.699,"gain_max_db":12.92,"fb_db":17.47,"efficiency_percent":100.0},
         {"freq_mhz":474.0,"swr":4.2,"gain_max_db":13.2,"fb_db":19.15},
         {"freq_mhz":478.0,"swr":3.57,"gain_max_db":13.42,"fb_db":21.68},
         {"freq_mhz":482.0,"swr":2.457,"gain_max_db":13.59,"fb_db":27.52},
         {"freq_mhz":486.0,"z_real":52.476,"z_imag":-5.082,"swr":1.117,"gain_max_db":13.63,"fb_db":28.4,"efficiency_percent":100.0}],
 "best_swr":{"freq_mhz":486.0,"swr":1.117,"gain_max_db":13.63},
 "best_gain":{"freq_mhz":486.0,"gain_max_db":13.63},
 "bandwidth_swr2_mhz":null}
5.6 nec_parse_out(path, z0=50.0)
解析已存在(或 4NEC2 GUI 生成)的 .out。返回 status、path、blocks[](每块 summarize_block 的
freq_mhz / 阻抗 / swr / gain_max_db / fb_db / efficiency_percent / cuts[] 等)、errors、warnings。
不跑引擎,可用来回读历史结果。
5.7 nec_build_yagi(freq_mhz, n_elements=8, boom_length_m=None, radius_m=0.004, element_lengths_m=None, element_positions_m=None, ground="free", z0=50.0, run=True, save_path=None, timeout_s=120.0)
单元竖直(沿 Y)、boom 沿 Z、第 1 单元为反射器(索引从 0 开始计数时是 elements[0]),
激励默认加在第 2 个单元(driven,紧接反射器)中心。boom_length_m 默认按 0.2 λ 间距取
0.2·(n-1)·λ(8 元即 1.4 λ),反射器 0.460 λ、驱动 0.430 λ、末位引向器 0.370 λ,中间按间距线性收缩;
ground 取 free(GN -1)或 perfect(GN 1)。返回 status、frequency_mhz、elements[]
(length_m / position_m)、saved_model、deck(完整 NEC 卡片文本)、run=True 时的 simulation
(同 nec_run 结构)。
默认参数实测(478.875 MHz、8 元、
free):boom 0.8771 m(1.4 λ),单元长度 0.2882 / 0.2694 / 0.2631 / 0.2569 / 0.2506 / 0.2443 / 0.2381 / 0.2318 m,馈电卡EX 0 2 4 0 1 0, 共 56 段;仿真 Z = 23.68 − j11.63 Ω、SWR 2.256、增益 12.34 dBi、前后比 12.63 dB。想压低 SWR 可 微调驱动单元长度或加nec_optimize让它在 50 Ω 上收敛。
5.8 nec_optimize(path=None, deck=None, variables=None, objective="score", max_evals=40, z0=50.0, engine=None, timeout_s=240.0)
对模型做有界坐标下降搜索。variables 是列表,每项支持:
| 字段 | 说明 |
|---|---|
symbol |
直接调 SY 符号(自动改写/插入 SY name=value) |
kind |
symbol / element_length / element_position / yagi / yagi_element_length / yagi_element_position |
index |
单元序号,1 起(1 = 反射器),用于 element_* / yagi_element_* |
field |
yagi 变量专用,如 radius、length:3 |
min / max / step |
搜索区间与步长(step 缺省为区间的 1/8) |
value |
固定值(固定参数时用,等价 min=max) |
objective:gain(增益最大)、fb(前后比最大)、swr(SWR 最小)、score(综合,默认)。
max_evals 是引擎运行次数上限,timeout_s 是总墙钟预算。
返回 objective、best(各变量最优值)、score(目标的自然值)、fitness(内部最大化值)、metrics
(最优点的完整指标,结构同 nec_run)、evaluations、max_evals、history[](eval / accepted /
values / score / best)、best_deck(最优 NEC 卡片)、variables、status、model。
实测(示例模型,只优化第 2 单元长度,objective="gain",max_evals=10):
{"status":"ok","objective":"gain","best":{"element_length_2":0.27},"score":13.48,"evaluations":8,
 "metrics":{"gain_max_db":13.48,"fb_db":22.64,"swr":3.703,"z_real":16.584,"z_imag":-22.785}}
history 里记录每次候选值与是否被接受;best_deck 是可直接另存为 .nec 的最优模型。
5.9 nec_plot_pattern(path=None, deck=None, freq_mhz=None, plane="both", include_3d=False, phi_deg=90.0, theta_deg=90.0, column="total", out_dir=None, engine=None, z0=50.0, timeout_s=120.0, dpi=140)
跑一次 deck,把增益方向图渲染成 PNG:
plane:both(默认,仰角面 + 方位面两张极坐标子图)、elevation(φ 固定,扫 θ)、azimuth(θ 固定,扫 φ)。- 角度约定:仰角面的极角就是 NEC 的 θ(0° = 沿 +Z,即 boom 正前方;90° = 垂直 boom);方位面的极角是 φ
(0° = +X)。注意 boom 沿 +Z 的八木,
azimuth(θ 固定 90°)得到的是垂直 boom 的平面,主瓣不在这里—— 看主瓣请用elevation或 3-D。 - 极坐标按
peak − 40 dB截断(DYNAMIC_RANGE_DB),免得零点把圆盘拉爆;峰值点会用红点标出并注记 dBi。 include_3d: true时会把 deck 里的RP卡替换成完整球面网格(RP 0 37 73 1000 0 0 5 5,37×73 点)再跑一次, 额外输出 3-D 波瓣图(按真实 dBi 着色)。deck 自带多张切面RP卡时也能正确出 3-D。column:total/vertical/horizontal。out_dir默认C:\4nec2-mcp-server\plots(可用NEC_PLOTS_DIR改)。- 返回
status、model、freq_mhz、peak_gain_db、figures[](kind/path/size_bytes/peak_gain_db/planes)、notes、engine、duration_s。图路径可直接给客户端显示。
实测(478MHz_8El_Yagi.nec、include_3d=true,引擎 0.07 s):
{"status":"ok","freq_mhz":478.88,"peak_gain_db":13.47,
 "figures":[
   {"kind":"polar","path":"...\\plots\\478MHz_8El_Yagi_478.880MHz_polar.png","size_bytes":191364,
    "planes":["elevation","azimuth"]},
   {"kind":"3d","path":"...\\plots\\478MHz_8El_Yagi_478.880MHz_3d.png","size_bytes":159627}],
 "notes":["RP 卡已替换为完整球面网格(37×73,5° 步进)以绘制 3-D 方向图。"],
 "engine":"nec2dxs11k.exe","duration_s":0.074}
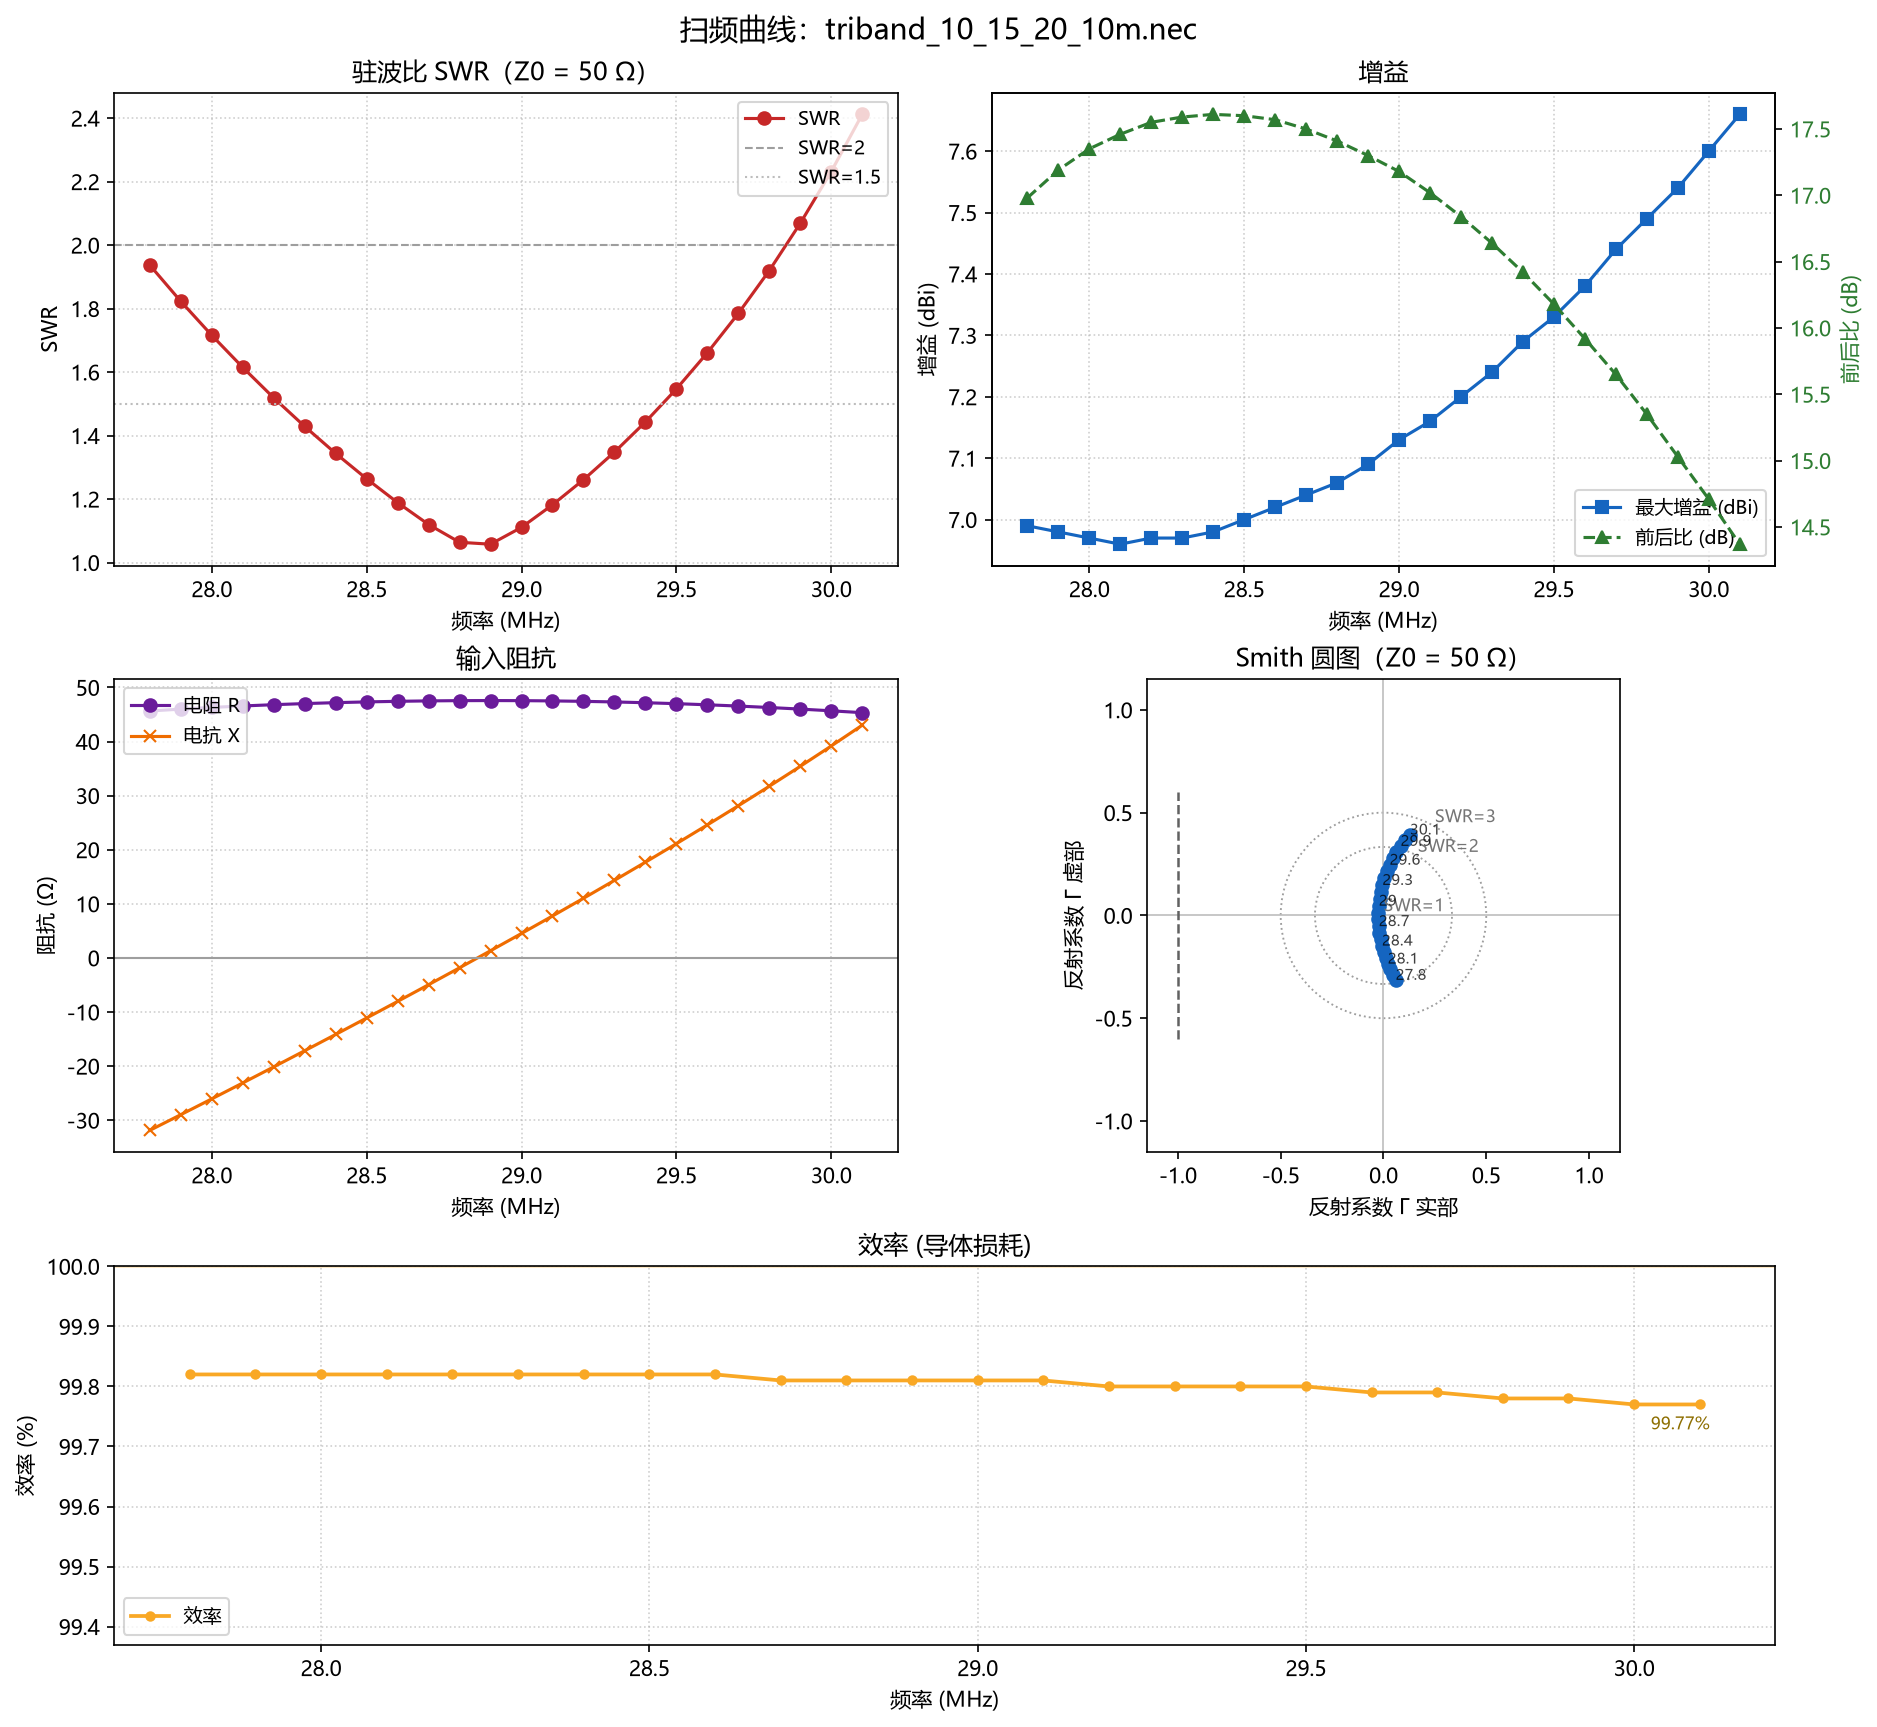
5.10 nec_plot_sweep(path=None, deck=None, start_mhz=None, stop_mhz=None, step_mhz=1.0, freqs_mhz=None, out_dir=None, engine=None, z0=50.0, timeout_s=180.0, dpi=150)
扫频并渲染 2×2 面板(PNG):SWR(含 SWR=2/1.5 参考线)、增益 + 前后比(双 Y 轴)、
输入阻抗 R/X、Smith 圆图(含 SWR=1/2/3 圆、Γ 轨迹与频点注记)。扫频逻辑与 nec_sweep 完全一致
(均匀扫频优先单次多频运行,方向图不完整时自动回退逐频点)。
返回 status、points、frequency_range_mhz、figures[]、best_swr、best_gain、bandwidth_swr2_mhz。
实测(470–490 MHz、步进 1,21 点):best_swr 486 MHz / SWR 1.117、best_gain 485 MHz / 13.64 dBi、
SWR≤2 带宽 484–487 MHz(3 MHz)。
出图依赖
matplotlib(含 numpy)。server 启动时会在主线程预加载 matplotlib(_preload_plotting(), 约 0.3 s);这是必需的:若把首次 numpy C 扩展导入放到 MCP 的 anyio 工作线程里,导入会卡在 Windows 加载器锁上, 工具会一直不返回,直到客户端超时。设NEC_PLOTS_PRELOAD=0或加--no-plots可跳过预加载(不推荐)。
6. 返回结构与约定
- 成功:
status == "ok";失败:{"status": "error", "error": "<message>"},可能附带errors/warnings/problems/rows。 source为temp表示输出写在临时目录;给了save_out_path则是该路径。cuts[]里kind为azimuth(θ 固定 90°、扫 φ)或elevation(φ 固定 90°、扫 θ)。- 方向图采样过滤掉
total_db <= -998.99的填充值。
7. 配置与集成
7.1 环境变量
| 变量 | 作用 |
|---|---|
NEC4NEC_DIR |
4NEC2 安装目录(优先级低于 --4nec2-dir) |
NEC2_ENGINE |
指定引擎 exe(绝对路径或名字),覆盖默认首选 |
NEC_PLOTS_DIR |
nec_plot_* 的默认输出目录(默认 C:\4nec2-mcp-server\plots) |
NEC_PLOTS_PRELOAD |
设为 0/false 可跳过启动时主线程预加载 matplotlib(可能导致出图工具卡住,不建议) |
MCP_HTTP_HOST / MCP_HTTP_PORT |
scripts\start-http.bat 的监听地址与端口(默认 127.0.0.1:8765) |
7.2 DSH 配置条目
- insert:
    - id: mcp-nec2
      name: '@deepseek-ai/dsh-mcp-client'
      config:
        serverName: nec2
        transport: stdio
        command: 'C:\4nec2-mcp-server\.venv\Scripts\python.exe'
        args:
          - 'C:\4nec2-mcp-server\mcp_4nec2_server.py'
          - '--4nec2-dir'
          - 'C:\4nec2'
        cwd: 'C:\4nec2-mcp-server'
        env:
          PYTHONUTF8: '1'
          PYTHONIOENCODING: 'utf-8'
          PYTHONDONTWRITEBYTECODE: '1'
          NEC4NEC_DIR: 'C:\4nec2'
          NEC2_ENGINE: 'C:\4nec2\exe\nec2dxs11k.exe'
        toolCallTimeoutMs: 300000
        failOnStartupError: false
        reconnect:
          enabled: true
          initialDelayMs: 500
          maxDelayMs: 30000
          maxAttempts: 10
要点:
- 新插件要用
- insert:包一层;裸的- id / name / config条目只是覆盖"已存在"的 id(DSH 的 patch 语义)。 id可自定义(mcp-nec2或mcp-4nec2都已支持);真正决定工具名的是serverName:serverName: nec2→ 工具名mcp__nec2__<tool>,且serverName必须全局唯一。- 路径用单引号:YAML 双引号里的
\4会被当成非法转义(unknown escape sequence),导致整份配置解析失败。 toolCallTimeoutMs: 300000:nec_optimize/nec_sweep可能跑几分钟,默认 60 s 不够。
详见 docs/DSH-接入说明.md。
8. 测试
# 全部用例(含会真正调用 4NEC2 引擎、真正拉起 server 的集成用例)
.\.venv\Scripts\python.exe -m pytest -q

# 只跑不依赖引擎/子进程的单元用例
.\.venv\Scripts\python.exe -m pytest -q -m "not engine and not server"
pytest.ini 已配置 testpaths=tests、pythonpath=.,并定义两个标记:engine(调用真实引擎)、
server(以 stdio 拉起 server)。部分集成用例依赖本机 4NEC2 与夹具文件,在别的机器上跑之前请先确认 C:\4nec2\exe\nec2dxs11k.exe 可用。
9. 故障排查
| 症状 | 处理 |
|---|---|
找不到 nec2d*.exe 引擎 |
确认 --4nec2-dir(或 NEC4NEC_DIR)指向真正的 4NEC2 安装目录,且其下有 exe\nec2dxs11k.exe;必要时用 NEC2_ENGINE 直接指定 |
[WinError 2] 系统找不到指定的文件 |
引擎路径写错,或 16 位 nec2d.exe 不可用;跑 nec_list_engines 看实际发现结果 |
中文乱码 / GBK 解码异常 |
调用方设置 PYTHONUTF8=1、PYTHONIOENCODING=utf-8;nec2core 读文件时已兜底 utf-8 → gbk → latin-1 |
DSH 里看不到 mcp__nec2__* 工具 |
检查条目是否被 insert: 包住、serverName 是否唯一、command/args 路径是否可执行;failOnStartupError: false 时启动失败只记一条日志,用 scripts\check-tools.py 先手测 |
| DSH 中工具用一会儿消失 | reconnect.maxAttempts=10 用尽后工具会被移除,需重载配置或重启 harness;稳定连接超过 maxDelayMs 后计数才重置 |
nec_sweep 增益偏低(旧版本) |
2.0.0 起会自动回退逐频点运行并取全局峰值;若仍偏低,用 nec_run 逐频核对 |
nec_build_yagi 报 invalid Yagi design |
单元太长/太短或间距越界(validate() 要求相邻间距 0.05–0.5 λ、单元长度 0.1–0.6 λ);默认 8 元已按 0.2 λ 间距生成,给显式 boom_length_m(如 0.6)或减少单元数仍报错时,说明 element_lengths_m / element_positions_m 传了越界值 |
返回 blocks: [] / 增益全为 null(原始输出为空) |
引擎实际没跑起来:多因引擎路径错、deck 缺 EN 卡或输出被写到了不可写目录。给 nec_run(..., save_out_path="xxx.out") 保留原始输出,先看文件里有没有 FREQUENCY= 段 |
引擎报 UNCORRECT LABEL |
deck 里有 NEC-2 不认识的卡片标签或卡片顺序错(CM/CE 注释卡要在 EN 之前,CE 之后不应再有几何卡)。用 nec_describe 看解析出的卡片与 warnings,或先用 nec_run(deck=...) 跑最小 deck 定位 |
| 出图工具一直不返回 / 客户端超时 | 多半是首批 numpy/matplotlib 导入被放进了 anyio 工作线程(Windows 加载器锁死锁)。确认没有设 NEC_PLOTS_PRELOAD=0、没加 --no-plots,且 server 是 2.1.0 以上 |
出图报 plotting needs matplotlib |
装依赖:.\.venv\Scripts\python.exe -m pip install "matplotlib>=3.8",然后重启 server 进程 |
| 3-D 图报「需要完整球面网格」 | RP 卡要同时给 NTH>1 与 NPH>1;用 nec_plot_pattern(include_3d=true) 会自动替换成球面网格,手写 deck= 时需自己写 RP 0 37 73 1000 0 0 5 5 |
| 图上中文变方块 | 缺中文字体;Windows 自带「微软雅黑」即可,Linux 请装 fonts-noto-cjk 或 fonts-wqy-zenhei |
| HTTP 模式客户端连不上 / 端口占用 | 确认监听 127.0.0.1:8765 且 URL 带 /mcp;Get-NetTCPConnection -LocalPort 8765 -State Listen 查占用,换 --port 或 MCP_HTTP_PORT |
install.ps1 报 无法将“xxx”项识别为 cmdlet |
用 powershell -NoProfile -ExecutionPolicy Bypass -File scripts\install.ps1 调用;脚本兼容 PowerShell 5.1 与 7,但必须用文件方式运行,不要直接粘贴命令 |
10. 许可与致谢
- 本项目代码(
mcp_4nec2_server.py、nec2core/、脚本与文档)以 MIT 许可证发布,见 LICENSE。 - 4NEC2 / NEC-2 引擎版权归原作者(Arie Voors 等)。本仓库不包含也不分发 4NEC2 的任何二进制文件或源码,
只调用用户本机已安装的
nec2d*.exe;商用或再分发前请阅读 4NEC2 自身的许可条款。 - 感谢 4NEC2 提供的免费天线建模工具,以及
Model Context Protocol 与
mcpPython SDK 让本地仿真能力可以被 AI 客户端直接调用。
11. 参考
- 4NEC2 官网 — NEC-2 引擎与 GUI、模型示例
- Model Context Protocol — 协议与 Python SDK
mcp - DSH MCP 客户端插件:
@deepseek-ai/dsh-mcp-client(随 DSH 分发,配置字段见 docs/DSH-接入说明.md)