HydroStar MCP
简体中文 English


从参数化几何、质量与约束,到可追溯的一阶水动力计算。
Local MCP automation for HydroStar, with source-informed geometry and reproducible six-DOF results.
面向研究生课程、方法研究与工程简化分析,将建模、网格检查、静力平衡、原生求解和 RAO 回读串成同一条可审阅流程。支持 Windows 上的 HydroStar 8.2.0、本地 MCP 与命令行;每个算例独立保存输入、检查结果、日志与 SHA-256。
交互结果展示 · 快速开始 · 建模与质量 · 模型来源 · 验证与复现
真实计算示例
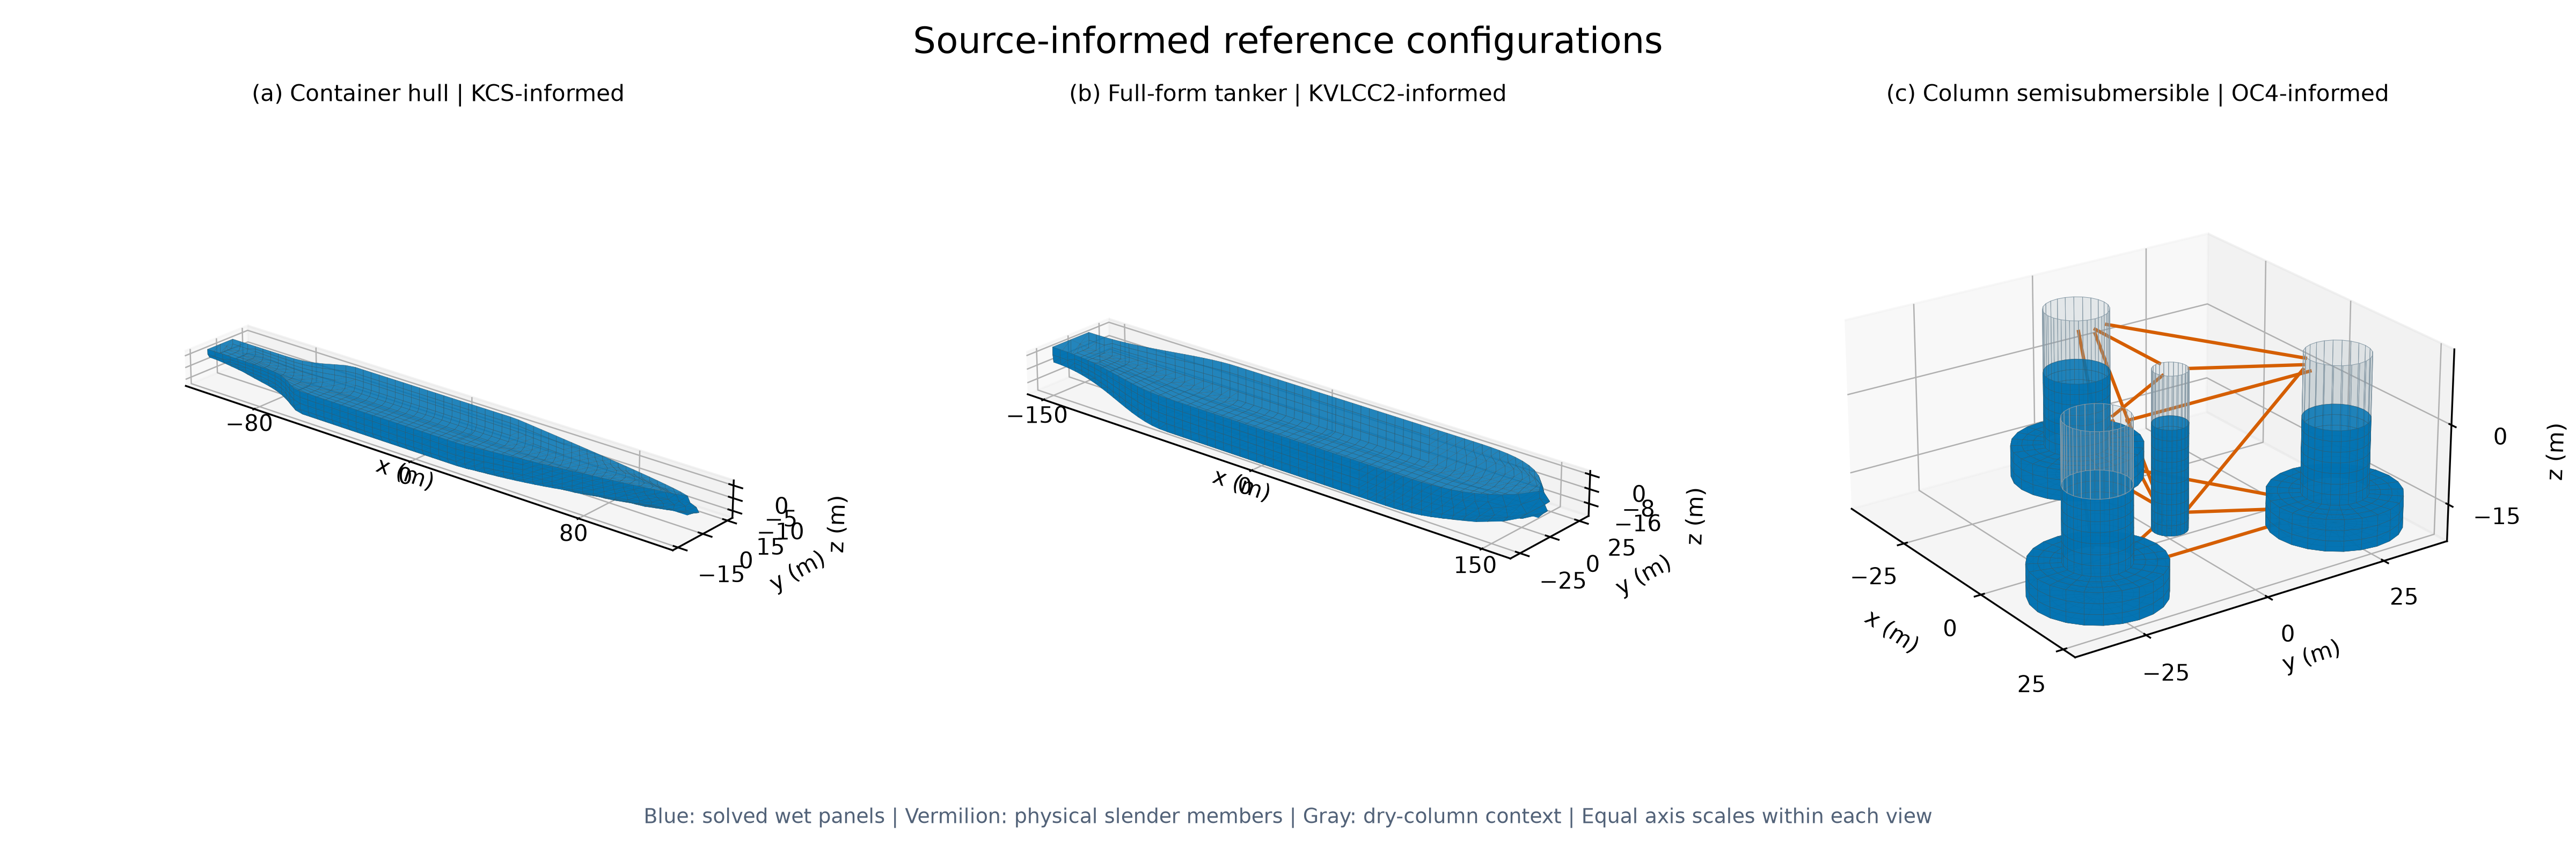
以下结果由 HydroStar 8.2.0 实际计算,包含六自由度幅值、相位和 13 个浪向(0°–360°,步长 30°)。三个算例均通过六项执行质量门禁。湿面节点与面板由项目参数化生成器建立,参数引用与重建假设随配置记录。
| 资料参照构型 | 几何与物理特征 | 频率范围 / 步长(rad/s) | 半体湿面板 + 水线面面板 |
|---|---|---|---|
| 集装箱船 | KCS 主尺度参照,平行中体、圆舭、球鼻艏、艉封板 | 0.05–0.80 / 0.005(151 点) | 727 + 128 |
| 丰满油船 | KVLCC2 标量参照,丰满中体、宽平底、艏艉收缩 | 0.05–0.60 / 0.005(111 点) | 660 + 206 |
| 圆柱半潜平台 | OC4 标量参照,中心柱、三偏置扩底柱、细杆和压载 | 0.02–1.20 / 0.005(237 点) | 828 + 63 |
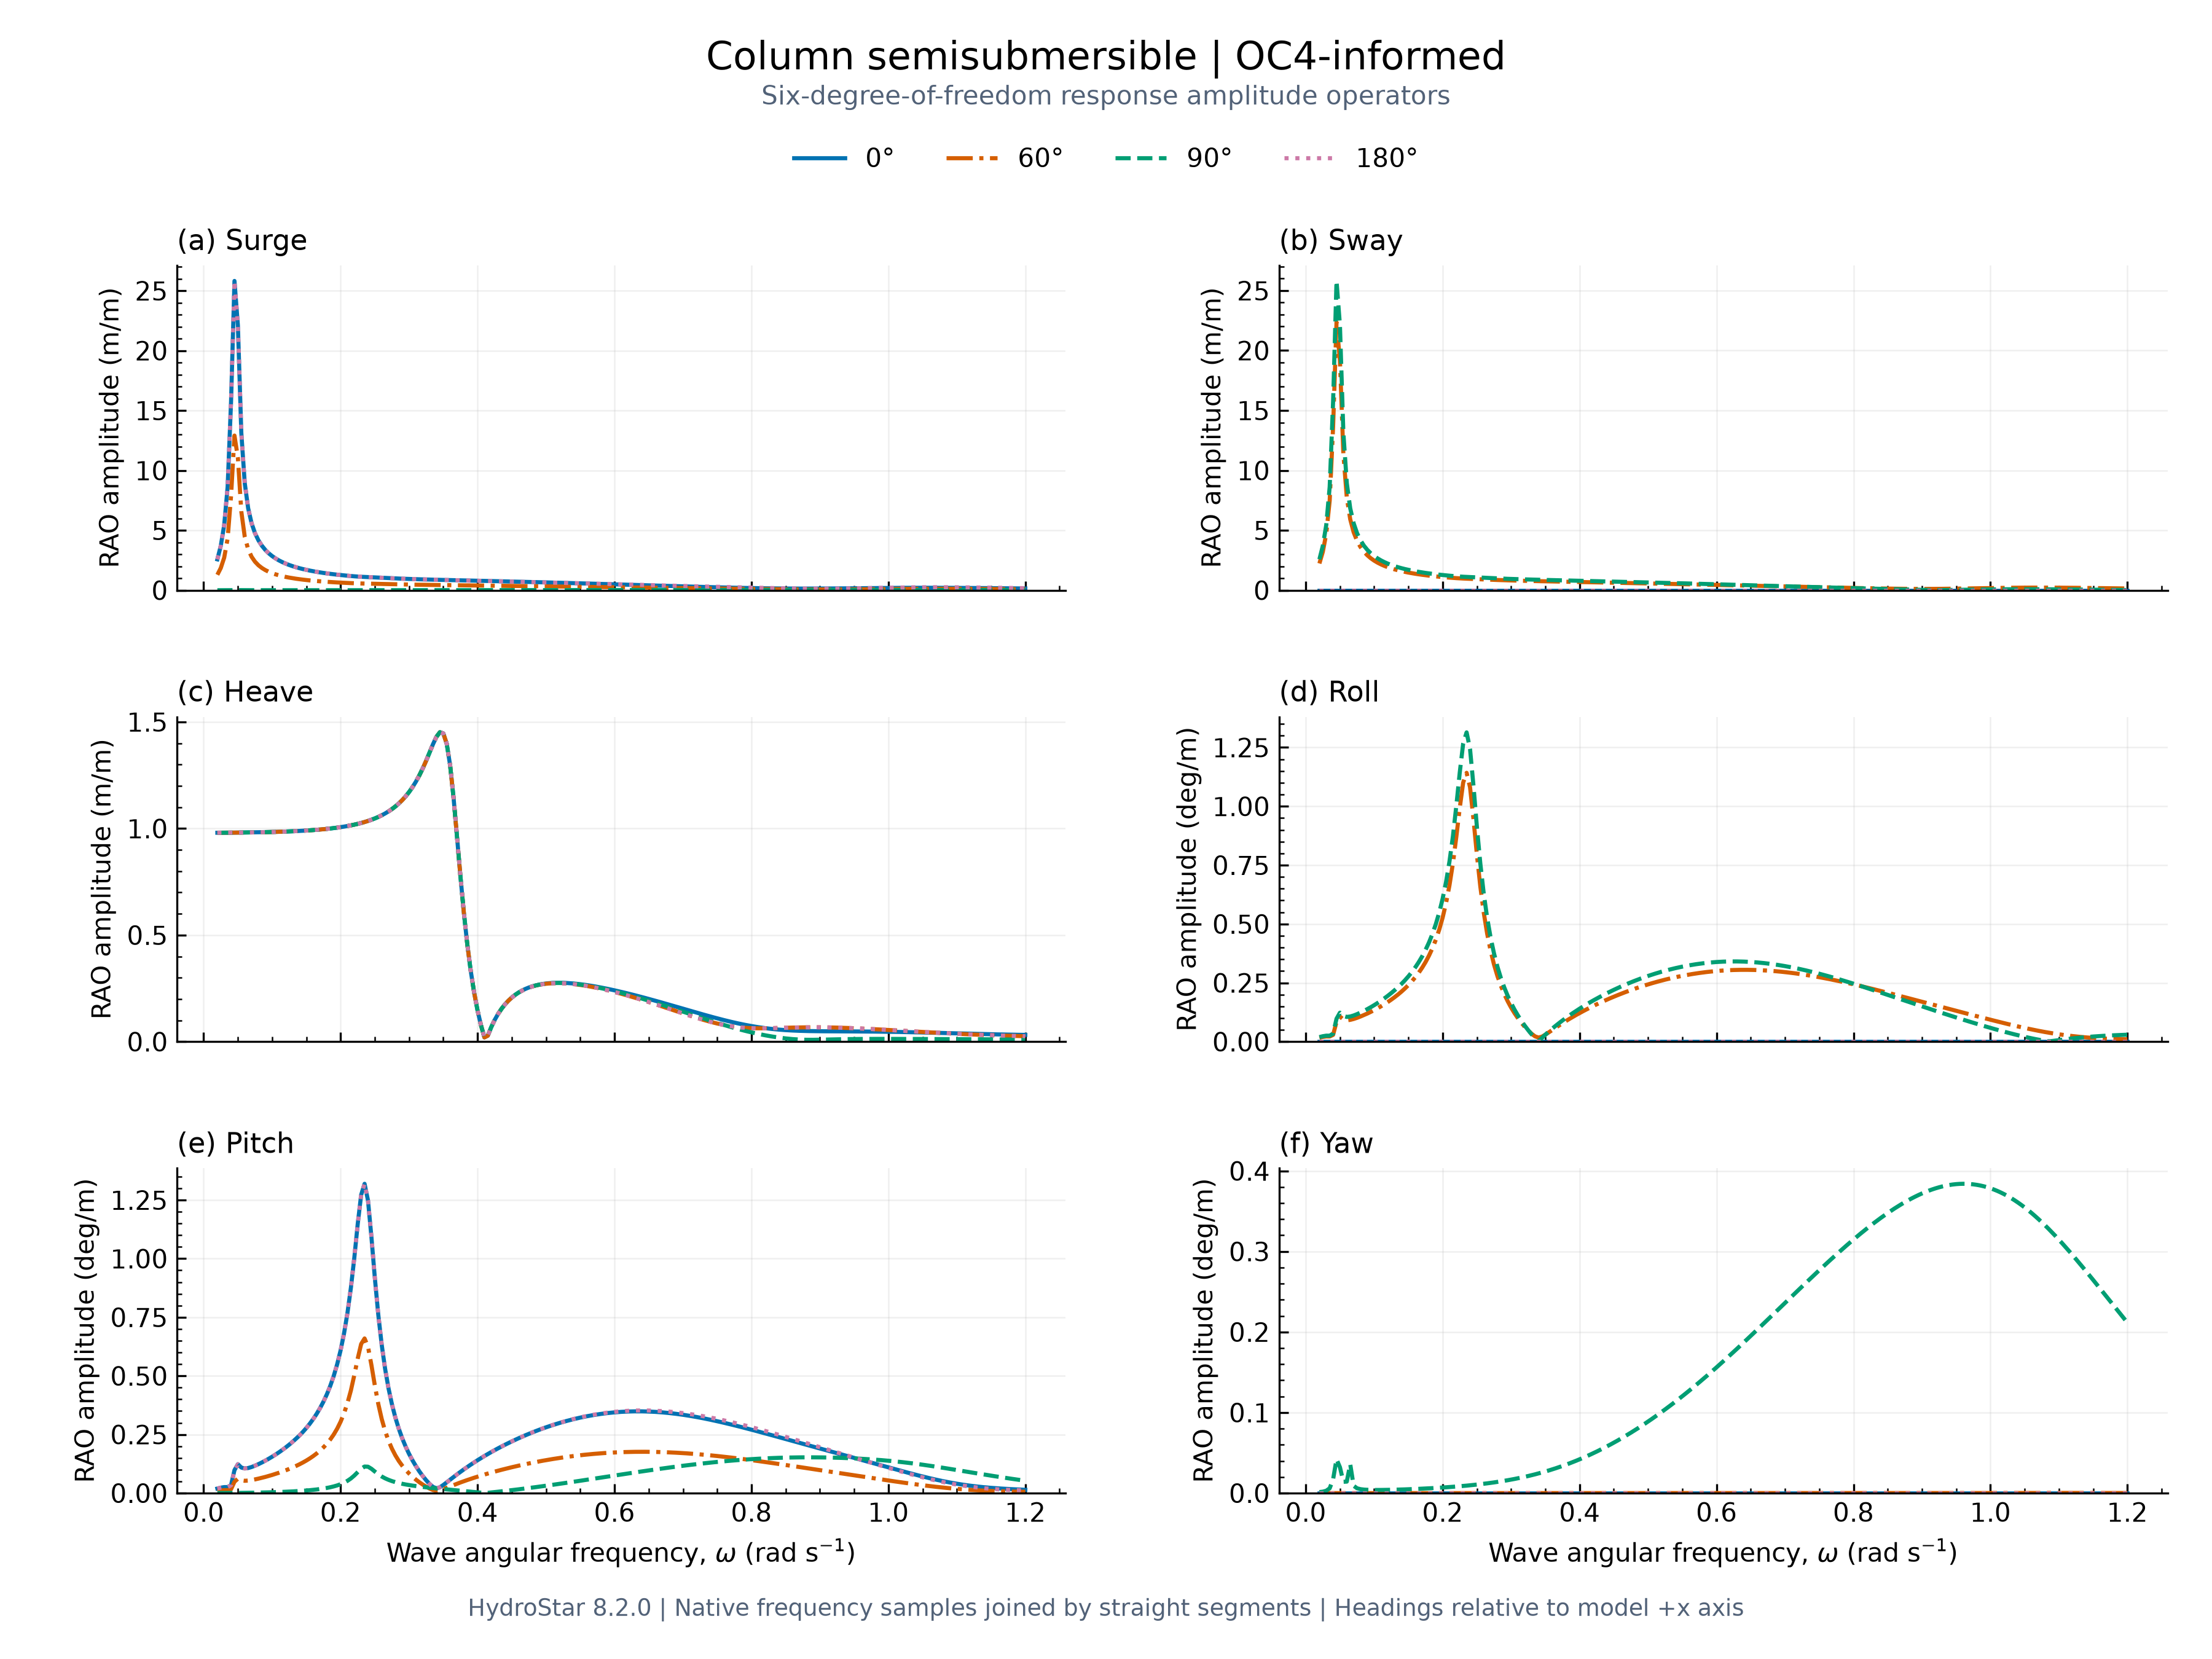
静态图采用色盲友好配色、浪向线型、统一单位与六联图编号;提供 300 dpi PNG 和矢量 PDF。集装箱船曲线 · 油船曲线 · 半潜矢量图。
交互页可切换构型、浪向、幅值和相位,旋转实际求解网格,并点按曲线读取原始频率点。克隆后也可直接打开 docs/index.html,页面内嵌计算数据,动图使用同目录资源,可离线查看。
每套公开结果包含生成输入(HST/RDF/MCN/RAO)、原生 RAO 数值文件、完整数组、质量摘要与文件哈希。参照构型已完成几何与执行验收;具体工程应用按实际线型、装载、约束、阻尼及参考响应补齐验证。该状态记录为 engineering_acceptance.ready=false,详见结果说明。
表面动态压力、波面与运动
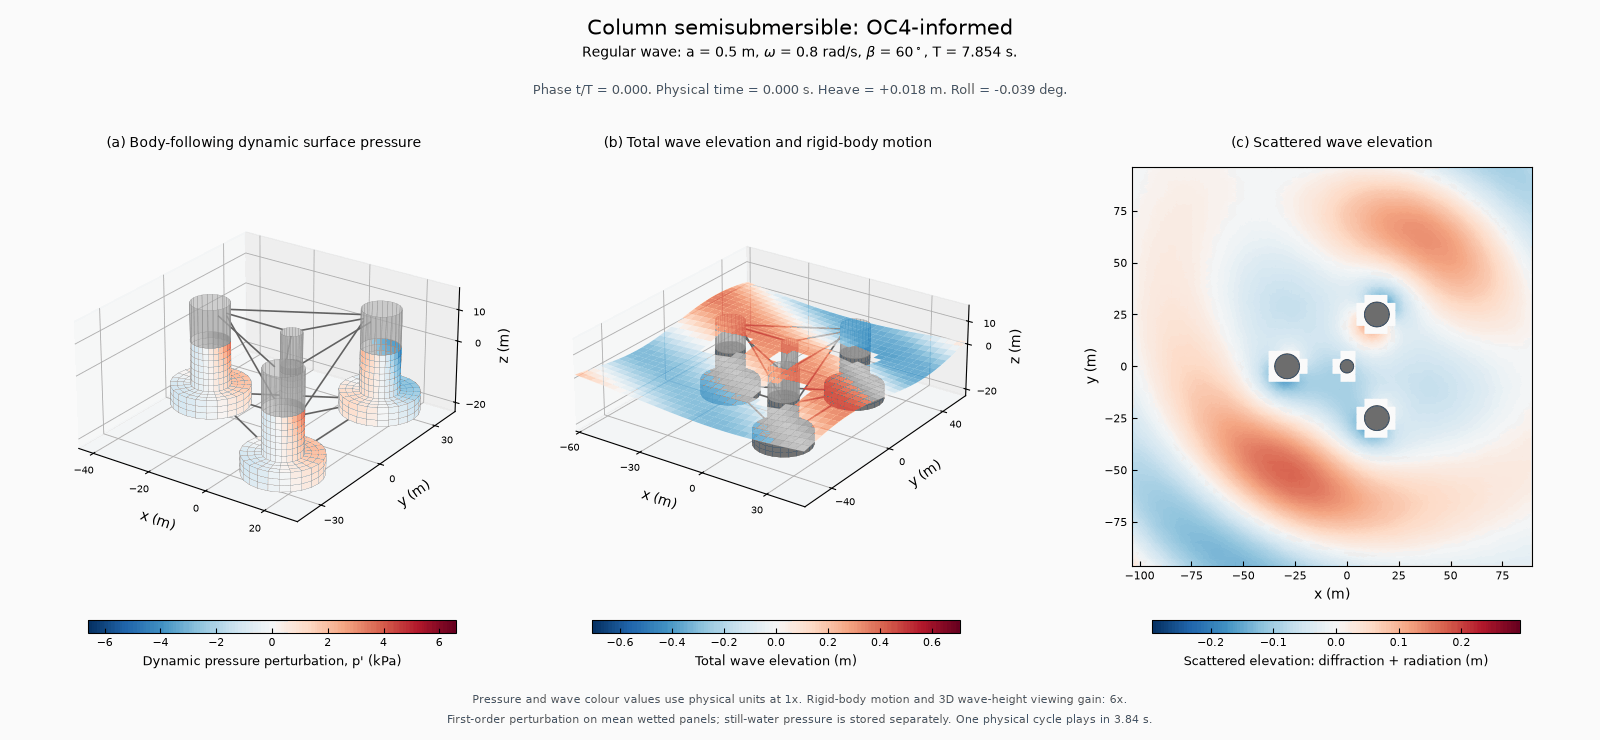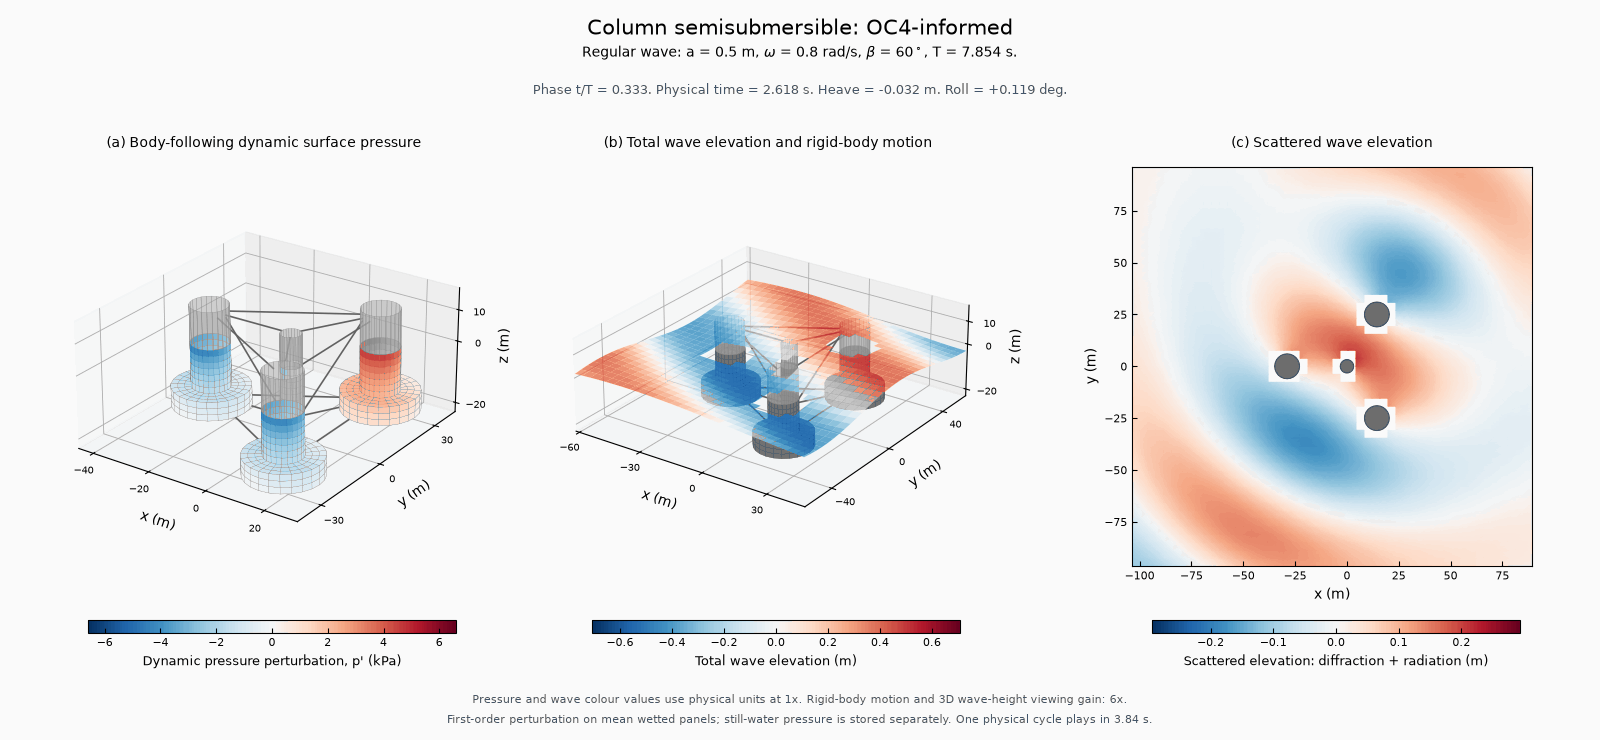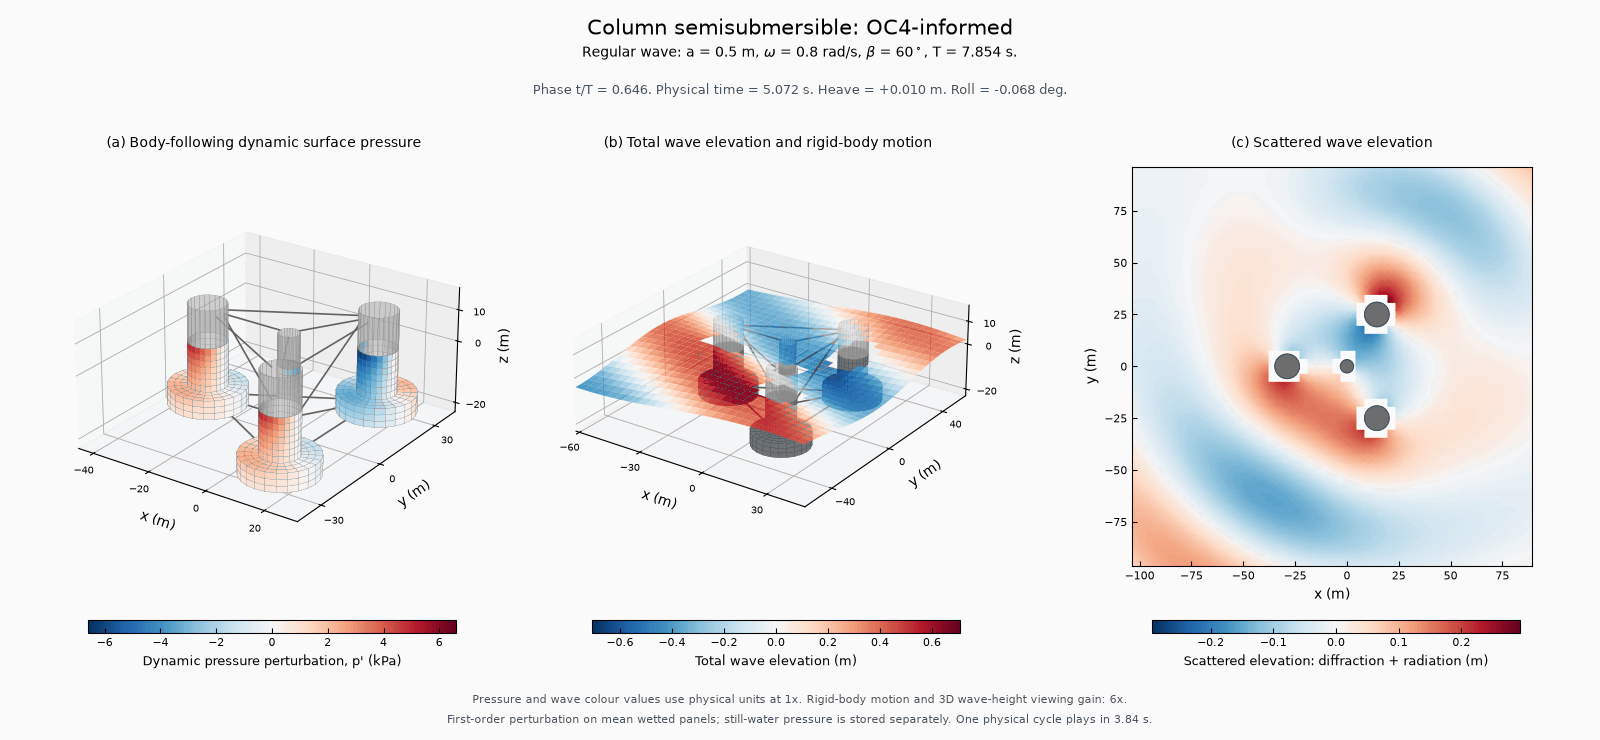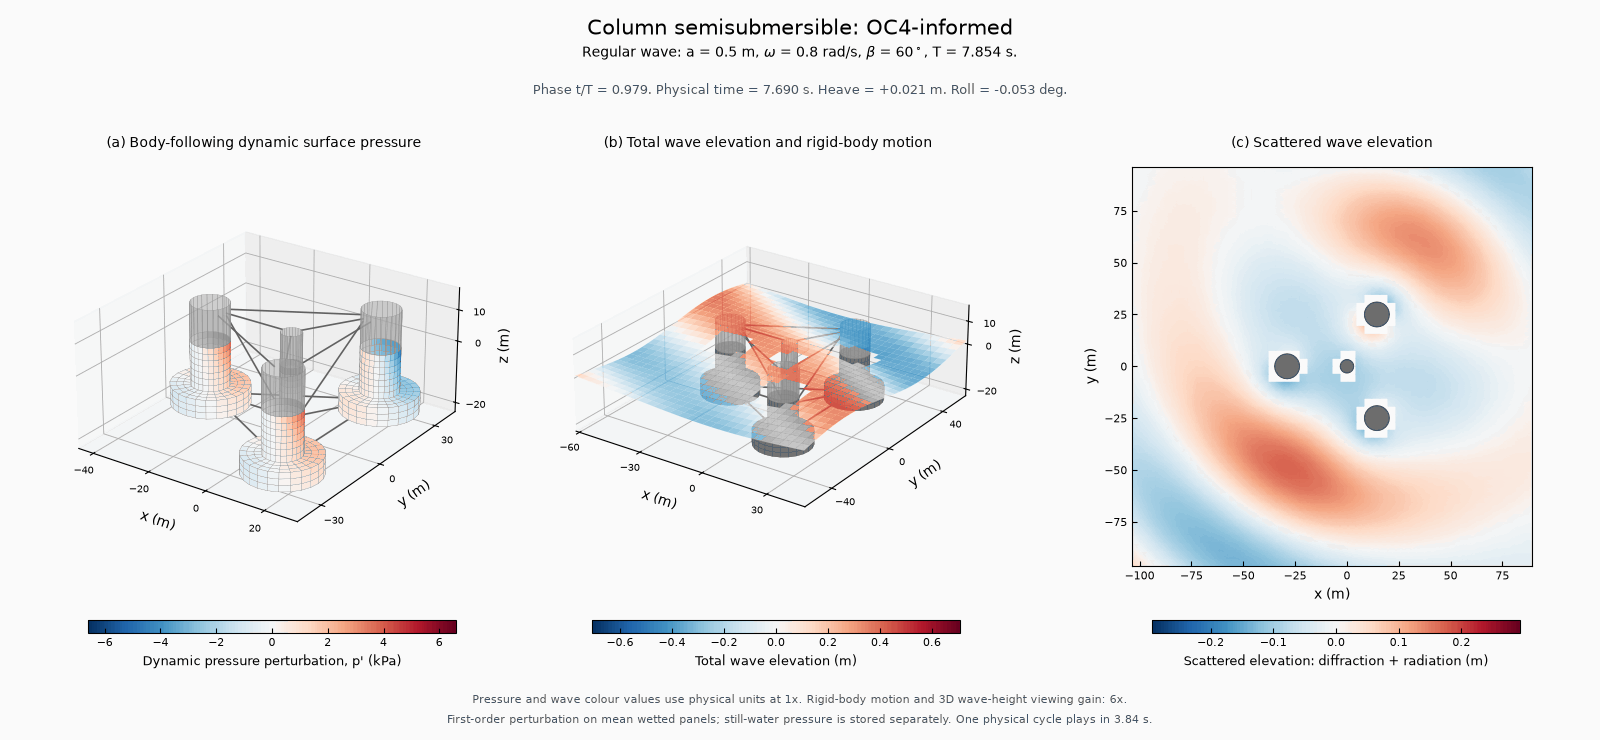
动图来自原生湿面压力与波面计算。左图显示平均湿表面的随体压力扰动,单位为 kPa;中图显示总波面与六自由度运动;右图保留原有散射波面,由复总场减去复入射场得到,包含绕射和运动诱导的辐射贡献。两类波面高程均以 m 表示。三幅图采用相同的物理相位,色标在整个周期内固定并保持实际数值。
三维运动和波高使用已标明的 6 倍观察倍率。压力相对于平衡状态给出,静水基值独立存档。势流湿面按原生压力着色,干结构与 Morison 杆件单独标识。
集装箱船联动图和油船联动图采用相同格式。完整定义、采样稳定性与复现步骤见表面压力说明,原生数值见压力数据索引。
原有总波面与散射波面及场点记录继续保留,在线报告可在两类视图之间切换。
安装与运行
需要 Python 3.10+。几何规划、输入导出和已发布结果的查看可离线完成;重新求解需要用户已安装并获授权的 HydroStar 及其 MPI 运行环境。
git clone https://github.com/lightninnng/hydrostar-mcp.git
cd hydrostar-mcp
python -m venv .venv
.\.venv\Scripts\Activate.ps1
python -m pip install -e ".[plot,test]"

$env:HSTAR_PATH7 = 'C:\path\to\Hstar4Experts\v8.2.0'
python -m hydrostar_mcp environment
python -m hydrostar_mcp forms
python -m hydrostar_mcp plan examples/semisub_oc4_style.json
python -m hydrostar_mcp prepare examples/semisub_oc4_style.json
prepare 返回新的 case_id,将其代入后续命令:
$caseId = '<prepare 返回的 case_id>'
python -m hydrostar_mcp start $caseId
python -m hydrostar_mcp result $caseId --dof heave
python -m hydrostar_mcp plot $caseId
plot 保存六自由度 PNG 与 PDF。generate 导出输入;prepare 完成网格与静力检查;start 执行辐射/绕射、运动求解和结果验收。命令行 start 等待结束,MCP start_case 异步返回。完整步骤见快速开始。
MCP 接入
使用客户端配置示例,将 Python、项目和 HydroStar 路径替换为本机实际位置。服务使用 stdio:
python -m hydrostar_mcp.server
| 工具 | 用途 |
|---|---|
list_reference_forms / make_reference_case |
浏览资料参照构型、来源与完整参数方案 |
inspect_environment |
检查本机求解器与运行条件 |
plan_case / generate_inputs |
预检方案、离线导出可审阅输入 |
prepare_case |
新建独立算例并验收网格、平衡 |
start_case / case_status / cancel_case |
异步执行、读取状态、清理本算例进程 |
read_rao |
校验后读取完整幅值、相位与单位 |
质量门禁
| 硬性门禁 | 通过条件 |
|---|---|
semantic_input |
尺寸、分段、单位、有限数值与质量惯性满足约束 |
static_equilibrium |
总浮力含实体杆件;竖向平衡误差默认 ≤1%,水平重心/浮心偏距默认 ≤0.05 m,原生平衡检查通过 |
mesh_geometry |
湿面、法向、面元平面性与已知参考量通过检查 |
mesh_topology |
hschk 七项计数完整,全部为 0 |
module_execution |
模块正常完成,授权、Fortran、平衡及收敛诊断通过 |
rao_integrity |
输出齐全、频率和浪向一致、数值有限、文件哈希匹配 |
门禁失败会停止后续依赖步骤。3000 个全体等效面板、波长与面元尺度比、面元长宽比作为建模建议;超出建议时返回具体数值与确认 token,由使用者审阅后继续。详见建模流程。
模型与验证
采用单刚体、小运动、一阶频域模型;支持参数化箱体、曲面船体、分段船型、两类半潜和单体 HST 导入。半潜支持面元与 Morison 分工、显式质量组合、附加刚度与阻力线性化。当前执行姿态采用零静态外载平衡。
曲面几何和响应峰谷来自所建模型与原生计算;一阶 RAO 表达该工况下的线性频率响应。目标海况的有限幅运动、砰击、甲板上浪、黏性分离及系泊动态耦合需要相应的扩展分析。
python -m pip install -e ".[dev,plot]"
python -m pytest -q -m "not integration" --basetemp .pytest-tmp
python scripts/check_release.py
python scripts/check_local.py
有授权的机器可执行 python scripts/reference_form_study.py --run 重算三个展示算例,再依次运行 scripts/export_showcase.py 和 scripts/build_gallery.py 更新展示。网格与频率敏感性脚本见验证说明。
文档与许可
项目代码按 MIT 发布。HydroStar 为 Bureau Veritas 的独立商业软件,安装、授权与相关权利按其许可执行。仓库提供本项目生成的输入与数值示例;第三方资料引用及权利说明见 THIRD_PARTY_NOTICES.md。